服务热线
董小姐:19930237990, 王先生:13718806882

| 比较项目 | 并联机器人 | 串联机器人 |
| 工作空间 | 小 | 大 |
| 刚度 | 高 | 低 |
| 奇异性问题 | 多 | 少 |
| 负载能力 | 高 | 低 |
| 惯量 | 小 | 大 |
| 结构 | 复杂 | 简单 |
| 位置精度 | 误差平均化 | 误差积累 |
| 速度 | 较高 | 较低 |
| 加速度 | 较高 | 较低 |
| 承载力 | 多杆积累 | 单杆限制 |
| 位置反解 | 容易 | 困难 |
| 位置正解 | 困难 | 容易 |
| 控制 | 复杂 | 简单 |
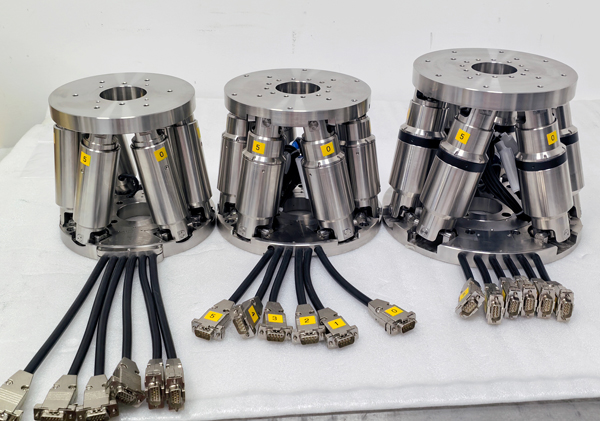
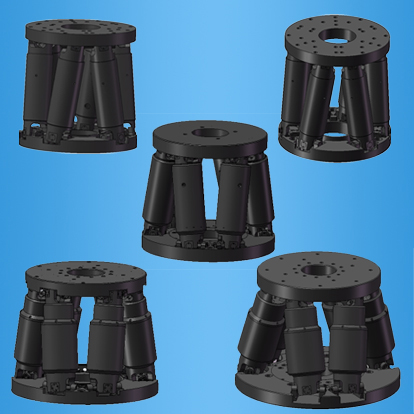
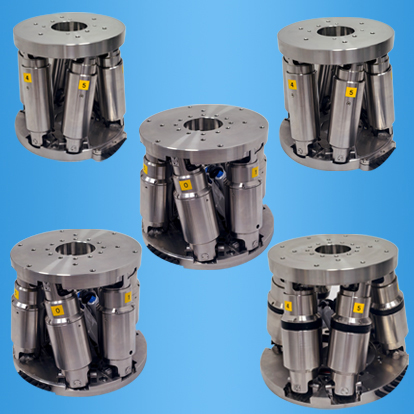
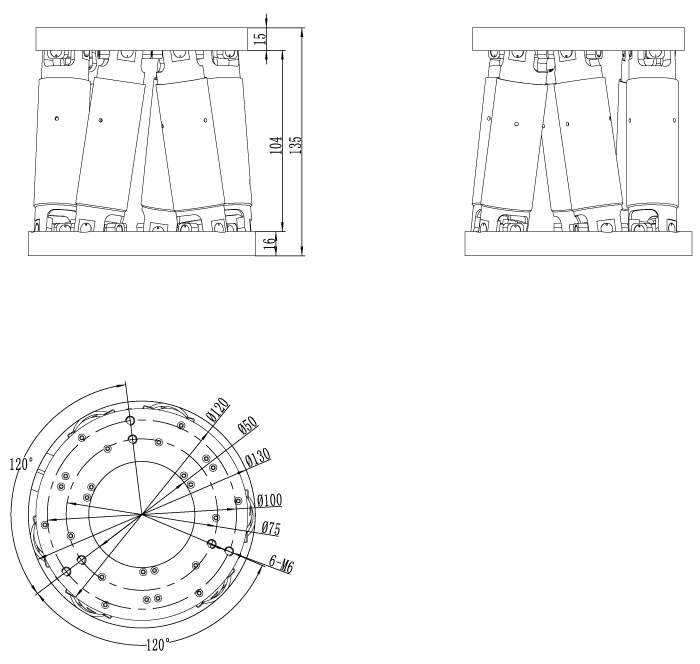
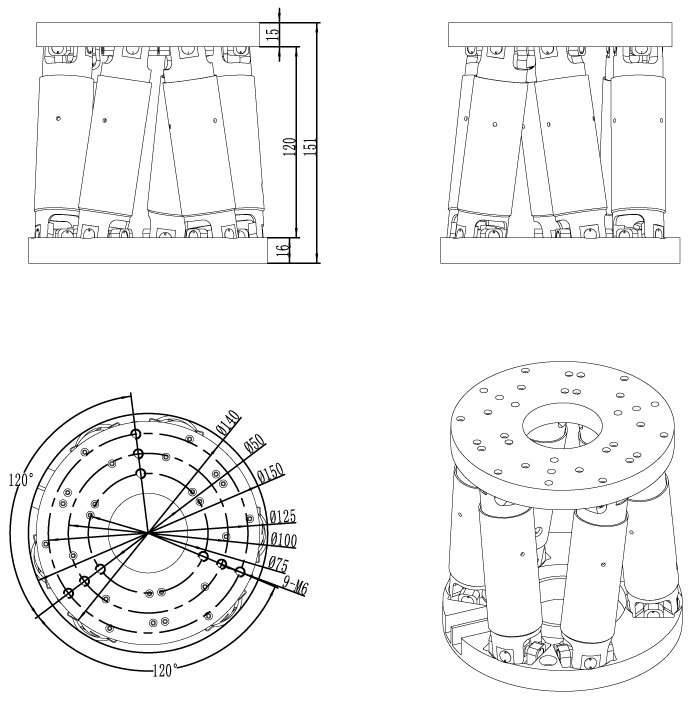
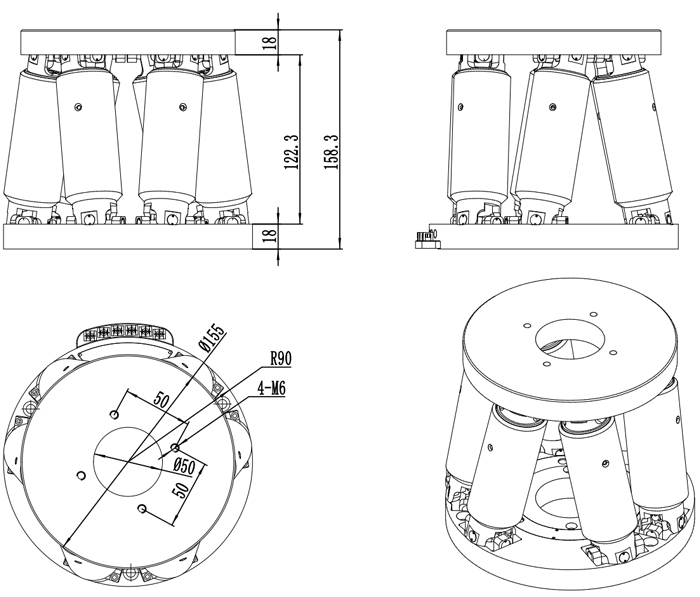
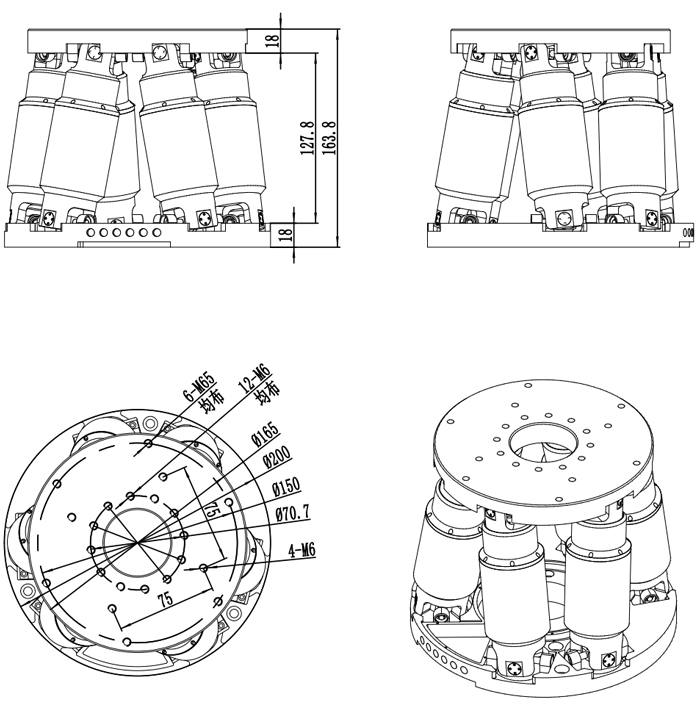
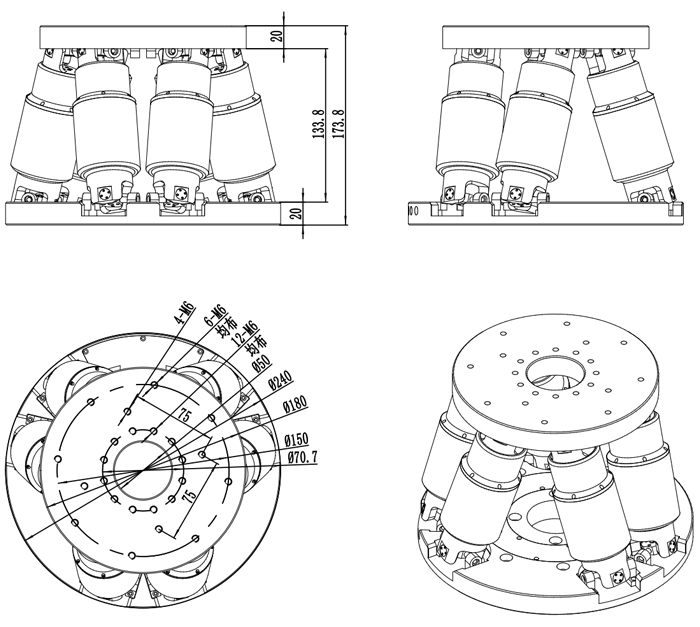
| 型号 | RUHX-V-130-120 | RUHX-V-150-140 | RUHX-V-180-155 | RUHX-V-200-165 | RUHX-V-240-180 |
| 运动轴 | X,Y,Z,θX,θY,θZ | ||||
| X、Y最大行程 | ±20mm | ±20mm | ±20mm | ±25mm | ±25mm |
| Z最大行程 | ±6.5mm | ±10mm | ±10mm | ±13mm | ±13mm |
| θX、θY 行程(俯仰) | ±8° | ±8° | ±8° | ±10° | ±8° |
| θZ行程 | ±20° | ±20° | ±20° | ±25° | ±20° |
| 电缸分辨率 | 0.25μm | 0.25μm | 0.25μm | 0.25μm | 0.25μm |
| X、Y最小移动量 | 0.5μm | 0.5μm | 0.5μm | 0.5μm | 0.5μm |
| Z最小移动量 | 0.5μm | 0.5μm | 0.5μm | 0.5μm | 0.5μm |
| θX、θY最小移动量 | 0.001° | 0.001° | 0.001° | 0.001° | 0.001° |
| θZ最小位移动量 | 0.001° | 0.001° | 0.001° | 0.001° | 0.001° |
| X、Y回程 | 2μm | 2μm | 2μm | 2μm | 2μm |
| Z回程 | 1μm | 1μm | 1μm | 1μm | 1μm |
| θX、θY回程 | 0.001° | 0.001° | 0.001° | 0.001° | 0.001° |
| θZ回程 | 0.002° | 0.002° | 0.002° | 0.002° | 0.002° |
| X、Y双向重复精度 | ±0.5μm | ±0.5μm | ±0.5μm | ±0.5μm | ±0.5μm |
| Z双向重复精度 | ±0.2μm | ±0.2μm | ±0.2μm | ±0.2μm | ±0.2μm |
| θX、θY双向重复精度 | ±0.0005° | ±0.0005° | ±0.0005° | ±0.0005° | ±0.0005° |
| θZ双向重复精度 | ±0.0007° | ±0.0007° | ±0.0007° | ±0.0007° | ±0.0007° |
| X、Y和Z向上的最大速度 | 10mm/sec | 10mm/sec | 10mm/sec | 10mm/sec | 10mm/sec |
| θX、θY、θZ向上的最大速度 | 5°/sec | 5°/sec | 5°/sec | 5°/sec | 5°/sec |
| 负载能力(底板为水平方向) | 8kg | 8kg | 8kg | 18kg | 25kg |
| 负载能力(任意方向) | 3kg | 3kg | 3kg | 6kg | 8kg |
| 断电保持力(底板为水平方向) | 30N | 30N | 30N | 45N | 60N |
| 断电保持力(任意方向) | 10N | 10N | 10N | 15N | 20N |
| 电机类型 | 真空步进电机+多圈绝对值编码器 | ||||
| 驱动类型 | EtherCAT总线通讯 | ||||
| 工作温度范围 | -40 到 105℃ | ||||
| 真空度(Pa) | 1*10-5 | ||||
| 材料 | 不锈钢/铝合金 | ||||
| 质量 | 6.0kg/2.0kg | 6.5kg/2.2kg | 8.0kg/2.5kg | 16.0kg/5.5kg | 20.0kg/6.8kg |
地址:河北省廊坊市大厂回族自治县云樾东方
电话:董小姐:19930237990, 王先生:13718806882
邮箱:王先生:wbh@bjruy.com
Copyright © 2002-2021 北京瑞钰科技有限公司 版权所有 备案号:京ICP备2021033966号